 Вход в личный кабинет
- Доклад
- Технология
- 7 класс
Доклад на тему «Взаимодействие нескольких роботов»
- Тип работы
- Доклад
- Объём
- 6 страниц
- Оформление
- ГОСТ 7.32‑2017
- Предмет
- Технология
- Год
- 2026
- В работе
- таблицы и графики
Доклад для 7 класса по технологии объясняет, как устроено взаимодействие нескольких роботов: как они обмениваются сообщениями по Bluetooth и инфракрасному каналу, чем централизованное управление отличается от роя и где группы роботов работают уже сейчас. В работе есть таблица способов взаимодействия и рисунок с ростом числа складских роботов Amazon.
Как выглядит работа
Так выглядят листы открытой части в оформлении по ГОСТ. Любой лист можно открыть крупно.
 Лист 1
 Лист 2
 Лист 3
 Лист 4
 Лист 5
Паспорт работы
Актуальность
Группы роботов работают на складах, в шоу дронов и в исследованиях, а в школьном курсе технологии 7 класса учатся программировать взаимодействие нескольких роботов.
Проблема
Согласовать действия нескольких роботов гораздо сложнее, чем запрограммировать одного, потому что у каждого своя программа и неполная информация.
Цель
Рассмотреть способы организации взаимодействия нескольких роботов и примеры их применения.
Задачи
- Описать способы связи между роботами.
- Сравнить централизованное и роевое управление.
- Привести примеры применения групп роботов.
- Показать, как организовать взаимодействие роботов на уроке.
Объект
Группы роботов.
Предмет
Способы связи и управления группой роботов.
Методы
План работы
2 раздела · 5 подпунктов · ≈ 6 стр.
По плану видно, как тема разложена на разделы и сколько места отведено каждому из них. Пункты, которые есть в открытом тексте, ведут прямо к нужному месту.
II.Как роботы работают вместе≈ 2 стр.
- II.1.Способы связи между роботами≈ 1 стр.
- II.2.Централизованные и роевые системы≈ 1 стр.
- II.3.Роботы в небе и на футбольном поле≈ 1 стр.
III.Взаимодействие роботов на уроке≈ 2 стр.
- III.1.Обмен сообщениями между роботами≈ 1 стр.
- III.2.Учебный проект: эстафета роботов≈ 1 стр.
- IV.Заключение≈ 1 стр.
- V.Список использованных источниковпосле оплаты
Объём пунктов указан примерно и посчитан для оформления по ГОСТ 7.32-2017, то есть для шрифта Times New Roman 14 с интервалом 1,5.
Текст работы
Ниже открыто ≈ 4,5 стр. из 6, это введение и первая глава. Заключение и список источников остаются в полной версии.
Введение
Робот-пылесос справляется с квартирой в одиночку, и никакие помощники ему не нужны. А вот склад интернет-магазина площадью с несколько футбольных полей, где за сутки собирают десятки тысяч заказов, один робот обойдёт разве что за неделю, и туда выпускают сотни машин сразу. Так же обстоит дело с поиском людей под завалами, с картографированием морского дна или с праздничным салютом из светящихся дронов, и везде, где роботов больше одного, приходится решать, как им не мешать друг другу.
В курсе технологии к этой теме подходят в седьмом классе, в модуле робототехники. До этого ребята обычно собирают одного робота из конструктора и учат его ездить по линии или объезжать кубик, а тут вдруг выясняется, что два робота на одном поле ведут себя совсем не так, как каждый по отдельности. Они сталкиваются, перехватывают друг у друга цель, ждут друг друга на перекрёстке, и простая на вид задача начинает требовать настоящего планирования.
Корень трудностей в том, что каждый робот видит мир только через свои датчики и ничего не знает о планах соседа, пока тот ему не сообщит. Представьте узкий проход, к которому одновременно подъехали два робота: если оба поедут, будет столкновение, если оба вежливо остановятся, они простоят там до разрядки аккумуляторов. Робототехники, которые занимаются такими вещами, называют свою область групповой, или многоагентной, робототехникой, и правила «вежливости» для машин составляют в ней едва ли не главную часть работы.
В докладе рассмотрено, как роботы могут обмениваться информацией, какие бывают способы управления группой и где такие группы уже используются: на складах, в небе, на футбольном поле и в научных лабораториях. Во второй главе описано, как организовать взаимодействие двух роботов на школьном уроке. Материал опирается на учебник робототехники Д. Г. Копосова, национальный стандарт терминов по робототехнике и опубликованные научные работы о роях роботов.
Глава 1. Как роботы работают вместе
1.1 Способы связи между роботами
Проще всего, конечно, дать роботам «поговорить» по радио, через Bluetooth, Wi-Fi или отдельный радиомодуль. Школьные конструкторы, например LEGO Mindstorms EV3, умеют передавать друг другу по Bluetooth числа, текст и логические значения, и этого вполне хватает, чтобы один робот сказал другому «я доехал, твоя очередь».
Для коротких расстояний используют инфракрасные передатчики, как в пульте телевизора. Они дёшевы и потребляют мало энергии, но работают только в прямой видимости и мешают друг другу, если роботов много. Именно ИК-связь использовали гарвардские исследователи в проекте Kilobot, где тысяча маленьких роботов размером с монету переговаривались с ближайшими соседями, отражая сигнал от гладкой поверхности стола.
Бывает и так, что роботы вообще не передают друг другу сообщений, а общаются через окружающую среду. Один робот оставляет метку, например полосу на полу или изменение положения предмета, а другой её замечает и меняет своё поведение. Биологи называют такой способ стигмергией и наблюдают его у муравьёв и термитов, которые без всякого начальника строят сложные гнёзда, просто реагируя на то, что уже сделали другие.
Основные способы организации взаимодействия роботов и их особенности сведены в таблицу 1. Для каждого способа приведён пример, где он применяется.
Таблица 1 — Способы организации взаимодействия нескольких роботов
| Способ | Как устроен | Плюсы и минусы | Пример |
|---|---|---|---|
| Централизованное управление | Один компьютер раздаёт задания всем роботам | Точность, но всё зависит от центра | Роботы на складе |
| «Ведущий — ведомые» | Один робот главный, остальные повторяют за ним | Просто программировать, уязвим лидер | Колонна машин, учебные роботы |
| Децентрализованное (рой) | Каждый следует простым правилам, общаясь с соседями | Надёжно, но трудно предсказать | Kilobot, рои дронов |
| Через среду (стигмергия) | Роботы оставляют метки и реагируют на них | Не нужна связь, но медленно | Исследовательские проекты |
1.2 Централизованные и роевые системы
При централизованном управлении над группой стоит «диспетчер», обычно мощный компьютер, который знает, где находится каждый робот, и прокладывает маршруты так, чтобы они не пересекались. Это похоже на работу диспетчера аэропорта, который разводит самолёты по полосам и эшелонам. Такая схема хорошо работает в известной среде, например на складе с размеченным полом, но если связь с центром пропадёт, роботы остановятся.
Самый известный пример — складские роботы компании Amazon. В 2012 году она купила компанию Kiva Systems, выпускавшую низкие оранжевые тележки, которые подъезжают под стеллаж с товарами, поднимают его и привозят к сотруднику, собирающему заказ. Тысячи таких роботов ездят по складу одновременно, не сталкиваясь, потому что их движение рассчитывает центральная система, а ориентируются они по наклейкам с кодами на полу.
Насколько быстро росло число таких роботов, видно на рисунке 1. Цифры взяты из сообщений самой компании и округлены, поэтому их стоит рассматривать как порядок величин.
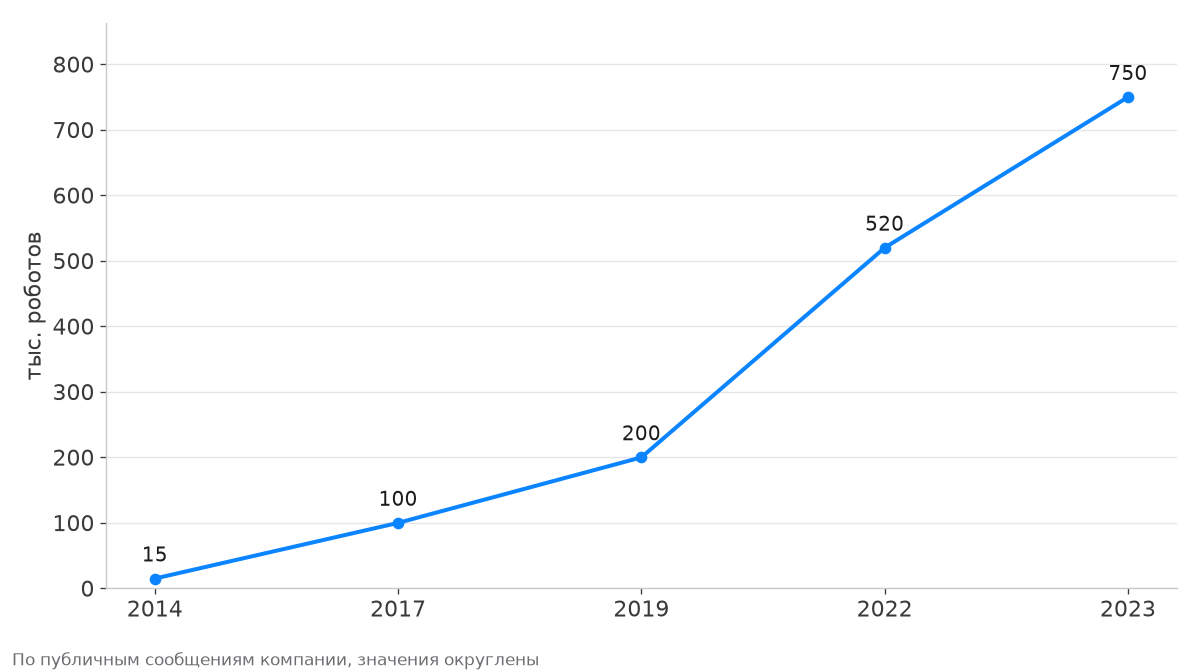
За десять лет парк складских роботов вырос примерно в пятьдесят раз, и это хорошо показывает, что взаимодействие множества роботов давно перестало быть лабораторной диковинкой. При этом людей на складах не стало меньше в той же пропорции, а их работа изменилась: вместо того чтобы ходить километры между полками, сотрудник стоит на месте и собирает заказы с полок, которые ему привозят.
Роевые системы устроены по-другому. В них нет главного компьютера, каждый робот видит только соседей и следует нескольким простым правилам, например «держись на определённом расстоянии от ближайшего», «двигайся в ту же сторону, что и соседи», «не отходи слишком далеко от группы». Из этих простых правил рождается сложное поведение всей группы, похожее на полёт стаи птиц или движение косяка рыб.
В 2014 году исследователи из Гарвардского университета Майкл Рубенштейн, Алехандро Корнехо и Радхика Нагпал опубликовали в журнале Science работу, где 1024 робота Kilobot без всякого центрального управления выстраивались в заданную фигуру, например в звезду или букву K. Процесс занимал около двенадцати часов, роботы иногда сбивались и застревали, но в итоге справлялись, и это стало одной из самых известных демонстраций роевой робототехники.
Роевые системы ценят за надёжность: если один робот сломается, остальные продолжат работу, ведь каждый из них заменим. Их минус в том, что результат трудно точно предсказать заранее, и инженеру приходится много экспериментировать, подбирая правила. Поэтому в промышленности пока чаще используют централизованные системы, а рои остаются направлением исследований и шоу.
Между этими крайностями есть и промежуточная схема «ведущий — ведомые», которую чаще всего и пробуют на уроках. Первый робот едет по линии, как обычно, и время от времени сообщает второму свою скорость или просто сигналит «стою» и «еду», а второй держится позади на заданном расстоянии, измеряя его ультразвуковым датчиком. По такому же принципу инженеры испытывают колонны грузовиков, где за машиной с водителем едут следующие, уже без водителей за рулём.
1.3 Роботы в небе и на футбольном поле
Самое зрелищное применение групп роботов — световые шоу из дронов. На церемонии открытия зимних Олимпийских игр 2018 года в Пхёнчхане компания Intel показала шоу из 1218 дронов, которые в небе складывались в олимпийские кольца и фигуру сноубордиста. В таком шоу каждый дрон летит по маршруту, заранее рассчитанному на компьютере, а во время полёта лишь сверяет свои координаты по спутниковой навигации.
Совсем другую задачу решают участники RoboCup, международных соревнований по футболу среди роботов, которые проводятся с 1997 года. Здесь роботы одной команды должны в реальном времени договариваться, кто идёт к мячу, кто защищается, кому сделать пас, а заранее рассчитать всё невозможно, потому что соперник играет по-своему. Организаторы RoboCup поставили амбициозную цель: к 2050 году создать команду роботов-гуманоидов, способную обыграть чемпионов мира по футболу среди людей.
Дальше текст закрыт
В полной версии идут остальные главы, заключение и список из 4 источников по ГОСТ. Работу на эту же тему можно собрать в редакторе: план и первые страницы он делает бесплатно, а остальное открывается после оплаты.
Частые вопросы
Как роботы обмениваются информацией?
По радиоканалу (Bluetooth, Wi-Fi), по инфракрасному каналу на коротких расстояниях или через окружающую среду, оставляя метки, на которые реагируют другие роботы.
Что такое рой роботов?
Это группа без главного компьютера, где каждый робот следует простым правилам и общается только с соседями. Из простых правил складывается сложное поведение всей группы.
Где применяются группы роботов?
На складах, где тысячи роботов возят стеллажи с товарами, в световых шоу дронов, в соревнованиях RoboCup и в научных исследованиях роевой робототехники.
Можно ли выступить с этим докладом в классе?
Текст открыт всем, поэтому учитель может его узнать. Лучше взять пример за основу структуры и подготовить свой доклад на ту же или близкую тему.
Нужна ли к докладу презентация?
Это решает преподаватель. Если презентация нужна, на слайды обычно выносят таблицы, схемы и даты, а сам текст доклада остаётся у выступающего.
Этот пример создан в Studentix и прочитан редактором перед публикацией. Он подходит как образец структуры и подачи материала, но факты и источники перед использованием стоит перепроверить, а оформление сверить с методичкой.

 Готовый план работы


 Снимите ограничения - оплатите премиум тариф


 Скопировано

