 Вход в личный кабинет
- Доклад
- Технология
- 8 класс
Доклад на тему «Аэродинамика БПЛА»
- Тип работы
- Доклад
- Объём
- 6 страниц
- Оформление
- ГОСТ 7.32‑2017
- Предмет
- Технология
- Год
- 2026
- В работе
- таблицы и графики
Доклад для 8 класса об аэродинамике беспилотников: четыре силы в полёте (тяжесть, подъёмная сила, тяга, сопротивление), формула подъёмной силы и работы Н. Е. Жуковского, угол атаки и сваливание, как летит квадрокоптер, влияние высоты, ветра, устойчивость и управляемость.
Как выглядит работа
Так выглядят листы открытой части в оформлении по ГОСТ. Любой лист можно открыть крупно.
 Лист 1
 Лист 2
 Лист 3
 Лист 4
 Лист 5
Паспорт работы
Актуальность
Беспилотники применяются для съёмки, доставки и наблюдения, а их конструирование изучают в школьных кружках. Основы аэродинамики нужны, чтобы понимать, почему аппарат держится в воздухе.
Проблема
Какие силы действуют на беспилотник в полёте и как они влияют на скорость, высоту и устойчивость?
Цель
Описать аэродинамические силы и их влияние на полёт БПЛА.
Задачи
- Описать четыре силы, действующие в полёте
- Разобрать зависимость подъёмной силы от скорости
- Сравнить квадрокоптер и самолётный БПЛА
- Объяснить влияние высоты и ветра
Объект
Беспилотные летательные аппараты
Предмет
Аэродинамические силы и их влияние на полёт
Методы
План работы
2 раздела · 5 подпунктов · ≈ 6 стр.
По плану видно, как тема разложена на разделы и сколько места отведено каждому из них. Пункты, которые есть в открытом тексте, ведут прямо к нужному месту.
II.Основные аэродинамические силы, действующие на БПЛА в полёте≈ 2 стр.
- II.1.Виды аэродинамических сил≈ 1 стр.
- II.2.Влияние аэродинамических сил на полёт БПЛА≈ 1 стр.
III.Аэродинамические характеристики различных типов БПЛА≈ 3 стр.
- III.1.Сравнение аэродинамических характеристик≈ 1 стр.
- III.2.Факторы, влияющие на аэродинамические характеристики≈ 1 стр.
- III.3.Влияние аэродинамических характеристик на дальность и скорость полёта≈ 1 стр.
- IV.Заключение≈ 0,5 стр.
- V.Список использованных источниковпосле оплаты
Объём пунктов указан примерно и посчитан для оформления по ГОСТ 7.32-2017, то есть для шрифта Times New Roman 14 с интервалом 1,5.
Текст работы
Ниже открыто ≈ 5,5 стр. из 6, это введение и первая глава. Заключение и список источников остаются в полной версии.
Введение
17 декабря 1903 года на песчаных холмах Китти-Хок в Северной Каролине Орвилл Райт поднял в воздух самолёт с двигателем. Полёт продолжался двенадцать секунд, за которые аппарат преодолел около 37 метров, то есть меньше длины современного пассажирского лайнера. Тем не менее это был первый управляемый полёт аппарата тяжелее воздуха, и именно с него принято отсчитывать историю авиации.
Братья Райт не были профессиональными учёными и зарабатывали на жизнь велосипедной мастерской. Их успех во многом объясняется методичностью: они построили небольшую аэродинамическую трубу и испытали в ней около двухсот моделей крыла. Обдувая потоком воздуха пластинки разной формы и записывая результаты, они нашли профили, дающие наибольшую подъёмную силу.
Сегодня в воздухе находится множество аппаратов, которыми никто не управляет с борта. Беспилотные летательные аппараты, или БПЛА, различаются от лёгких квадрокоптеров массой в сотню граммов до машин размером с пилотируемый самолёт. При всём разнообразии они подчиняются тем же законам аэродинамики, которые Райты исследовали в своей трубе.
В докладе рассматривается, какие силы действуют на беспилотник в полёте и от каких факторов они зависят. Это позволяет объяснить, почему аппарат держится в воздухе, почему при встречном ветре батарея разряжается быстрее и почему квадрокоптер при движении вперёд наклоняется. Ответы на эти вопросы даёт аэродинамика, изучающая движение воздуха и его воздействие на тела.
Начать удобно с четырёх сил, которые действуют на любой летательный аппарат. Их направление, происхождение и основные факторы сведены в таблицу.
Таблица 1 — Четыре силы, действующие на БПЛА в полёте
| Сила | Куда направлена | Откуда берётся | От чего зависит |
|---|---|---|---|
| Сила тяжести | Вниз | Притяжение Земли | Масса аппарата с грузом и батареей |
| Подъёмная сила | Вверх, поперёк потока | Крыло или винты отбрасывают воздух вниз | Скорость, площадь крыла, угол атаки, плотность воздуха |
| Тяга | Вперёд | Винт с мотором | Мощность мотора, размер и шаг винта |
| Лобовое сопротивление | Назад, против движения | Трение о воздух и давление набегающего потока | Скорость, форма корпуса, площадь «лба» |
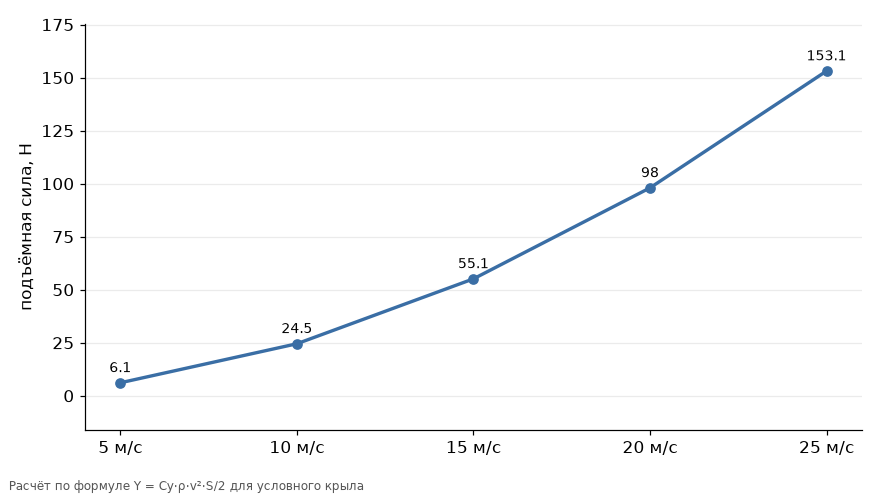
Для равномерного горизонтального полёта эти силы должны быть уравновешены попарно: подъёмная сила компенсирует силу тяжести, а тяга — лобовое сопротивление. Если равновесие нарушается, аппарат ускоряется, замедляется, набирает высоту или снижается. Подъёмная сила возрастает пропорционально квадрату скорости, что наглядно показывает график, рассчитанный для условного крыла площадью 0,5 м² при стандартной плотности воздуха у поверхности земли.
Глава 1. Основные аэродинамические силы, действующие на БПЛА в полёте
1.1 Виды аэродинамических сил
Сила тяжести определяется массой аппарата вместе с полезной нагрузкой и батареей, и уменьшить её можно только за счёт облегчения конструкции. Поэтому разработчики беспилотников стремятся снизить массу каждого узла, применяя корпуса из вспененных материалов и углепластика, лёгкие двигатели и аккумуляторы с высокой удельной ёмкостью. Для небольшого аппарата даже сто граммов лишней массы заметно сокращают время полёта.
Происхождение подъёмной силы обычно объясняют двумя способами. Согласно закону Бернулли, над выпуклой верхней поверхностью крыла поток движется быстрее, давление там ниже, и разность давлений направлена вверх. С другой стороны, крыло отклоняет поток воздуха вниз, и по третьему закону Ньютона воздух действует на крыло с противоположно направленной силой. Оба объяснения описывают одно явление с разных точек зрения и друг другу не противоречат.
В России теорию подъёмной силы разработал Николай Егорович Жуковский, который в 1906 году получил формулу, позволяющую рассчитать её для крыла произвольного профиля. Ещё в 1902 году он построил аэродинамическую трубу в Московском университете, а в 1918 году возглавил созданный при его участии Центральный аэрогидродинамический институт (ЦАГИ). За эти заслуги Жуковского называют отцом русской авиации.
Величина подъёмной силы зависит от четырёх факторов. Она пропорциональна квадрату скорости, так что при удвоении скорости возрастает в четыре раза, а также площади крыла и плотности воздуха, из-за чего полёт в высокогорье требует больших затрат энергии. Четвёртым фактором выступает угол атаки, под которым крыло встречает набегающий поток.
Увеличение угла атаки повышает подъёмную силу лишь до определённого предела. При углах порядка пятнадцати–двадцати градусов поток срывается с верхней поверхности крыла, подъёмная сила резко уменьшается, и аппарат переходит в сваливание. Для беспилотника самолётного типа этот режим так же опасен, как для пилотируемого самолёта, поэтому автопилот ограничивает допустимый угол атаки.
У квадрокоптера крыла нет, и подъёмную силу создают несущие винты, каждый из которых работает как вращающееся крыло. Винты вращаются попарно в противоположные стороны, благодаря чему реактивные моменты взаимно компенсируются и корпус не закручивается. Бортовой контроллер многократно в секунду изменяет частоту вращения двигателей и тем самым удерживает аппарат в заданном положении.
Тяга сообщает аппарату поступательное движение. У беспилотника самолётного типа её создаёт отдельный тянущий или толкающий винт, тогда как квадрокоптер для движения вперёд наклоняет корпус, и часть суммарной силы винтов получает горизонтальную составляющую. Этим объясняется характерный наклон коптера в горизонтальном полёте.
Лобовое сопротивление направлено против движения и складывается из трения воздуха о поверхность и давления набегающего потока. Подобно подъёмной силе, оно растёт примерно пропорционально квадрату скорости, а необходимая для его преодоления мощность возрастает ещё быстрее. Вследствие этого на высоких скоростях большая часть мощности двигателя расходуется именно на преодоление сопротивления, и конструкторы уделяют много внимания обтекаемой форме корпуса.
1.2 Влияние аэродинамических сил на полёт БПЛА
Соотношение сил определяет режимы полёта. Для набора высоты подъёмная сила должна превысить силу тяжести, и беспилотник самолётного типа достигает этого увеличением скорости или угла атаки, а квадрокоптер — одновременным повышением оборотов всех винтов. При снижении происходит обратный процесс.
С высотой плотность воздуха уменьшается: на высоте около пяти с половиной километров она примерно вдвое ниже, чем у поверхности земли. Чтобы сохранить подъёмную силу, винтам приходится вращаться быстрее, двигатели сильнее нагреваются, а батарея разряжается раньше. По этой причине у бытовых квадрокоптеров вводятся ограничения по высоте, а для высокогорья выпускаются модели с винтами иной геометрии.
Значительное влияние на полёт оказывает ветер. Встречный поток увеличивает скорость обтекания, вместе с подъёмной силой растёт и сопротивление, а путевая скорость падает, поэтому возвращение против ветра требует заметно большего расхода энергии. Попутный ветер облегчает перелёт, однако усложняет посадку, а боковой смещает аппарат с курса и вынуждает автопилот постоянно вносить поправки.
Наиболее показательный пример полёта в разреженной среде дал марсианский вертолёт Ingenuity. Атмосфера Марса примерно в сто раз менее плотная, чем земная, однако в апреле 2021 года аппарат массой менее двух килограммов поднялся в воздух над кратером Езеро. Для этого его лопасти длиной более метра вращались с частотой около 2400 оборотов в минуту, то есть в несколько раз быстрее, чем у земных вертолётов.
Программа предусматривала пять полётов, но Ingenuity выполнил 72 и прекратил работу лишь в начале 2024 года после повреждения лопасти при посадке. Для темы доклада этот пример особенно ценен, поскольку показывает действие той же формулы подъёмной силы в условиях, когда плотность среды меньше земной в сто раз.
Устойчивость беспилотников разных схем обеспечивается по-разному. Самолёт после порыва ветра возвращается к исходному положению благодаря хвостовому оперению, которое действует подобно оперению стрелы. Квадрокоптер статически неустойчив, и без бортового компьютера быстро опрокинулся бы, поэтому его положение непрерывно поддерживают гироскопы, акселерометры и система управления двигателями.
Зато квадрокоптер обладает высокой манёвренностью: он может зависать, разворачиваться на месте и двигаться в любом направлении. Беспилотник самолётного типа подобными возможностями не располагает, однако находится в воздухе значительно дольше, поскольку подъёмную силу создаёт крыло, а энергия двигателя тратится в основном на преодоление сопротивления. Различия двух схем представлены в таблице.
Таблица 2 — Квадрокоптер и беспилотник самолётного типа
| Признак | Квадрокоптер | Самолётный БПЛА |
|---|---|---|
| Откуда подъёмная сила | Четыре несущих винта | Неподвижное крыло |
| Взлёт и посадка | Вертикально, с любой площадки | Нужен разбег, катапульта или парашют |
| Зависание на месте | Умеет | Не умеет |
| Время в воздухе | Обычно десятки минут | Часы при той же батарее или баке |
| Устойчивость без автопилота | Почти нет | Есть, за счёт хвостового оперения |
| Где удобнее | Съёмка, осмотр зданий, короткая доставка | Карты, наблюдение за полями и лесами |
Сочетание достоинств обеих схем привело к появлению гибридных аппаратов, у которых есть самолётное крыло и несколько винтов для вертикального взлёта. Такой беспилотник поднимается с небольшой площадки, затем переходит в горизонтальный полёт и дальше держится в воздухе за счёт крыла. Для доставки грузов и съёмки протяжённых территорий эта схема оказывается одной из наиболее удобных.
Таким образом, полёт любого беспилотника определяется равновесием четырёх сил: силы тяжести, подъёмной силы, тяги и лобового сопротивления. Конструктор подбирает крыло, винты и массу так, чтобы это равновесие достигалось с наименьшими затратами энергии, а оператор или автопилот поддерживает его в меняющихся условиях, прежде всего при ветре и изменении высоты.
Дальше текст закрыт
В полной версии идут остальные главы, заключение и список из 12 источников по ГОСТ. Работу на эту же тему можно собрать в редакторе: план и первые страницы он делает бесплатно, а остальное открывается после оплаты.
Частые вопросы
Какие силы действуют на беспилотник в полёте?
Сила тяжести, подъёмная сила, тяга и лобовое сопротивление. В ровном полёте подъёмная сила уравновешивает тяжесть, а тяга — сопротивление.
От чего зависит подъёмная сила?
От квадрата скорости, площади крыла, плотности воздуха и угла атаки. Вдвое большая скорость даёт вчетверо большую подъёмную силу.
Почему квадрокоптер наклоняется при полёте вперёд?
У него нет отдельного маршевого винта. Наклоняясь, он направляет часть силы винтов вперёд, и она работает как тяга.
Почему дрон быстрее разряжается против ветра?
Растёт лобовое сопротивление, и моторам приходится тратить больше мощности, чтобы сохранить скорость относительно земли.
Можно ли выступить с этим докладом в классе?
Текст открыт всем, поэтому учитель может его узнать. Лучше взять пример за основу структуры и подготовить свой доклад на ту же или близкую тему.
Нужна ли к докладу презентация?
Это решает преподаватель. Если презентация нужна, на слайды обычно выносят таблицы, схемы и даты, а сам текст доклада остаётся у выступающего.
Этот пример создан в Studentix и прочитан редактором перед публикацией. Он подходит как образец структуры и подачи материала, но факты и источники перед использованием стоит перепроверить, а оформление сверить с методичкой.

 Готовый план работы


 Снимите ограничения - оплатите премиум тариф


 Скопировано

