 Вход в личный кабинет
- Реферат
- Технология
- 8–11 класс, колледж
Реферат на тему «Робототехника: автоматизация в промышленности и быту»
- Тип работы
- Реферат
- Объём
- 12 страниц
- Оформление
- ГОСТ 7.32‑2017
- Предмет
- Технология
- Год
- 2026
- В работе
- таблицы и графики
Рассмотрено устройство роботов: состав, степени подвижности, приводы, датчики и уровни управления. Типы роботов сопоставлены по конструкции и областям применения, от сварочных манипуляторов до роботов-пылесосов и хирургических систем, а плотность роботизации стран приведена по данным IFR за 2022 г.
Как выглядит работа
Так выглядят листы открытой части в оформлении по ГОСТ. Любой лист можно открыть крупно.
 Лист 1
 Лист 2
 Лист 3
 Лист 4
 Лист 5
Паспорт работы
Актуальность
По данным IFR, в 2022 г. в мире было установлено более 550 тыс. промышленных роботов, а их общее число превысило 3,9 млн. Роботы перешли из автомобильных цехов на склады, в больницы и квартиры, поэтому понимание того, как они устроены и где применяются, важно и для выбора профессии, и для оценки изменений на рынке труда.
Проблема
Роботизация повышает производительность, но меняет требования к работникам; чтобы оценить её последствия, нужно сначала разобраться в устройстве и типах роботов.
Цель
Рассмотреть устройство и основные типы роботов и оценить последствия их применения в промышленности и быту.
Задачи
- Описать основные принципы работы роботов.
- Классифицировать роботов по назначению и конструкции.
- Сравнить преимущества и недостатки роботизации промышленности.
- Рассмотреть примеры применения роботов в быту.
Объект
Робототехника как область техники.
Предмет
Устройство, типы и применение роботов в промышленности и быту.
Методы
План работы
2 раздела · 5 подпунктов · ≈ 12 стр.
По плану видно, как тема разложена на разделы и сколько места отведено каждому из них. Пункты, которые есть в открытом тексте, ведут прямо к нужному месту.
II.Основы робототехники≈ 4 стр.
- II.1.Основные принципы работы роботов≈ 2 стр.
- II.2.Типы роботов и их применение≈ 2 стр.
III.Робототехника в промышленности и быту≈ 6 стр.
- III.1.Преимущества и недостатки использования робототехники в промышленности≈ 2 стр.
- III.2.Тенденции развития робототехники и её влияние на рынок труда≈ 2 стр.
- III.3.Примеры успешного применения роботов в быту≈ 2 стр.
- IV.Заключение≈ 1 стр.
- V.Список использованных источниковпосле оплаты
Объём пунктов указан примерно и посчитан для оформления по ГОСТ 7.32-2017, то есть для шрифта Times New Roman 14 с интервалом 1,5.
Текст работы
Ниже открыто ≈ 4,5 стр. из 12, это введение и первая глава. Заключение и список источников остаются в полной версии.
Введение
Слово «робот» придумал чешский художник Йозеф Чапек, а в литературу его ввёл его брат, писатель Карел Чапек, в пьесе «R.U.R.» (1920). Через двадцать с небольшим лет Айзек Азимов сформулировал «три закона робототехники» в рассказе «Хоровод» (1942). Промышленность получила первого робота в 1961 г.: манипулятор Unimate Дж. Девола и Дж. Энгельбергера начал работать на заводе General Motors в США.
Сегодня роботы сваривают кузова автомобилей, собирают электронику, сортируют посылки на складах, моют полы в квартирах и помогают хирургам. По данным Международной федерации робототехники (IFR), в 2022 г. в мире было установлено более 550 тыс. новых промышленных роботов, а их общее число в эксплуатации превысило 3,9 млн [5]. Поэтому тема автоматизации касается не только инженеров, но и всех, кто выбирает будущую профессию.
Объект исследования – робототехника как область техники. Предмет – принципы работы роботов, их типы и применение в промышленности и быту. Цель реферата – рассмотреть устройство и виды роботов и оценить последствия их внедрения.
Для этого описываются принципы работы роботов и их классификация по назначению и конструкции, затем сравниваются преимущества и недостатки роботизации промышленности и рассматриваются примеры применения роботов в быту. Основные типы роботов перечислены в таблице 1.
Таблица 1 – Основные типы роботов и области их применения
| Тип робота | Конструктивная особенность | Типичные задачи | Пример |
|---|---|---|---|
| Шарнирный (антропоморфный) манипулятор | Обычно 6 вращательных степеней подвижности | Сварка, окраска, перенос деталей | Роботы на линиях кузовной сварки |
| SCARA | Две параллельные вращательные оси и вертикальная поступательная | Быстрая сборка мелких деталей, электроника | Сборка печатных плат |
| Дельта-робот (параллельный) | Три лёгких рычага, сходящихся к рабочему органу | Сортировка и упаковка с высокой скоростью | Упаковка пищевых продуктов |
| Коллаборативный робот (кобот) | Датчики силы, ограничение скорости и усилия | Работа рядом с человеком без ограждения | Подача деталей на станок |
| Мобильный робот | Колёсная или гусеничная платформа, навигация | Складская логистика, уборка | Робот-пылесос, складская тележка |
| Медицинский робот | Телеуправляемые манипуляторы высокой точности | Малоинвазивная хирургия, реабилитация | Хирургическая система da Vinci |
Примечание – Составлено автором по [1; 2; 3].
Терминология дана по ГОСТ Р 60.0.0.4-2019/ИСО 8373:2012, где промышленный робот определён как автоматически управляемый, перепрограммируемый многоцелевой манипулятор, программируемый по трём или более осям [1]. Статистические данные приводятся по ежегодным докладам IFR World Robotics.
Глава 1. Основы робототехники
1.1 Основные принципы работы роботов
Начнём с состава. У Е. И. Юревича робот разобран на исполнительную систему (манипулятор или шасси с приводами), информационно-измерительную (датчики) и систему управления (контроллер с программным обеспечением) [2]; та же схема принята в большинстве учебников. Контур замкнут: датчики измеряют фактическое положение звеньев, контроллер сравнивает его с программным и выдаёт сигнал на приводы. Уберите обратную связь – и останется обычный автомат с жёстким циклом, как кулачковый механизм в станке.
С точки зрения механики манипулятор – незамкнутая кинематическая цепь; её звенья соединены вращательными (В) и поступательными (П) парами. Сколько независимых обобщённых координат, столько и степеней подвижности (англ. DOF). Схват можно поставить в любую точку рабочей зоны с любой ориентацией лишь при 6 DOF – три координаты на положение и три угла на ориентацию; поэтому шестиосевая схема ВВВВВВ и стала «стандартом» универсального промышленного робота.
Приводы бывают трёх видов – электрические (серводвигатель + волновой или планетарный редуктор), гидравлические и пневматические. В промышленных роботах последних десятилетий почти везде электропривод: он точнее, компактнее и проще в обслуживании. Гидропривод оставлен для тяжёлых манипуляторов (грузоподъёмность в сотни килограммов и выше), пневмопривод – для захватов и простых цикловых роботов.
Датчики по назначению делят на датчики внутренней информации (энкодеры, датчики тока и температуры двигателей) и внешней (камеры технического зрения, лидары, ультразвуковые дальномеры, шестикомпонентные датчики силы и момента). С. Л. Зенкевич и А. С. Ющенко выделяют также тактильные датчики, без которых невозможны операции сборки с контролем усилия [3]. Развитие внешней сенсорики и позволило роботам выйти из огороженных ячеек.
Система управления иерархична. Исполнительный уровень регулирует ток, скорость и положение каждого привода; тактический решает прямую и обратную задачи кинематики и строит траекторию схвата; стратегический планирует операцию (какую деталь взять, куда установить). Способы программирования: обучение с пульта (teach pendant), офлайн-программирование в САПР, обучение демонстрацией, когда оператор ведёт схват рукой.
Точность робота характеризуют повторяемостью позиционирования – тем, насколько точно он возвращается в одну и ту же точку. У малых сборочных роботов повторяемость составляет сотые доли миллиметра, у крупных сварочных – порядка 0,05–0,1 мм. Этого достаточно для большинства операций сборки и сварки.
Безопасность – отдельный принцип проектирования. Классические промышленные роботы работают в огороженной ячейке, а при открывании двери автоматически останавливаются. Коллаборативные роботы ограничивают скорость и усилие и останавливаются при касании; требования к ним изложены в технической спецификации ISO/TS 15066.
1.2 Типы роботов и их применение
Промышленные роботы – самый массовый класс. Больше всего их используют в автомобильной промышленности и производстве электроники, затем в металлообработке, химической и пищевой отрасли. Уровень роботизации сравнивают по плотности роботов – их числу на 10 тыс. занятых в обрабатывающей промышленности (рисунок 1).
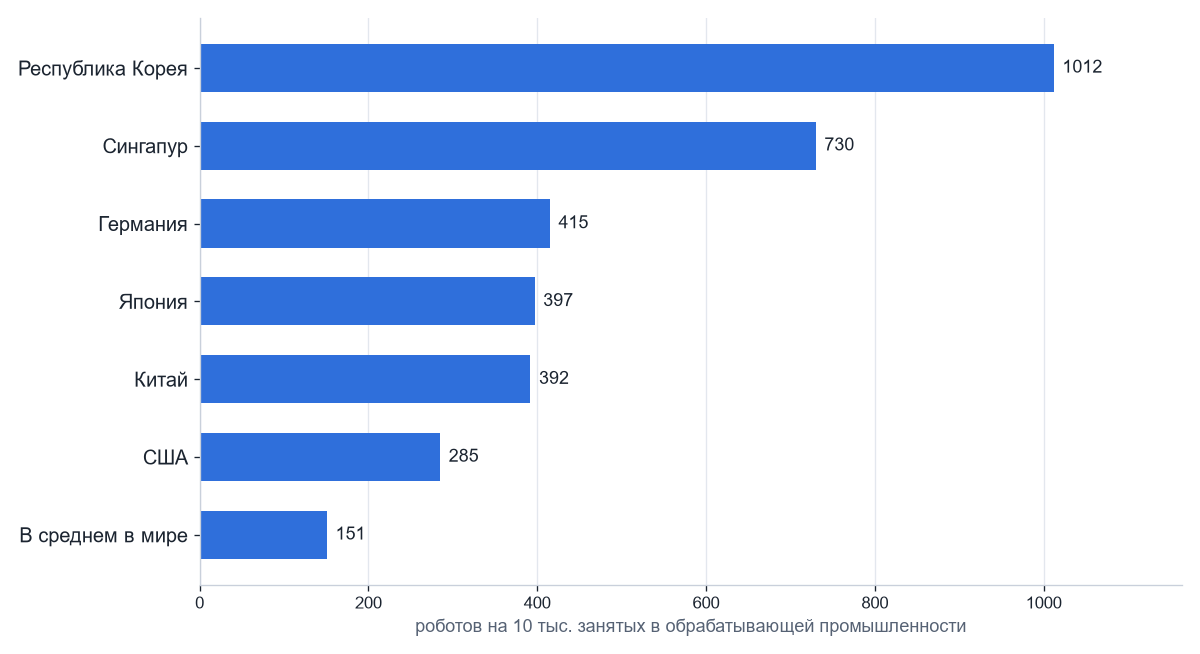
Рисунок 1 – Плотность промышленных роботов в 2022 г., роботов на 10 тыс. работников
Примечание – По данным International Federation of Robotics, World Robotics 2023 [5].
Лидерство Республики Корея и Сингапура объясняется структурой экономики: там велика доля электроники и автомобилестроения при относительно небольшом числе занятых. Китай за десять лет вырос с уровня ниже среднего до показателя, сопоставимого с Германией и Японией. Средний мировой уровень в 2022 г. составлял 151 робот на 10 тыс. работников [5].
IFR делит сервисных роботов на профессиональные и бытовые (consumer). Первые – это автономные складские тележки (AMR), доильные роботы на фермах, роботы для инспекции трубопроводов, разминирования, дезинфекции помещений. Вторые – роботы-пылесосы, газонокосилки, мойщики окон; массовым такой прибор стал после выхода Roomba (iRobot, 2002).
Медицинская робототехника выделена в отдельную группу из-за требований к надёжности. Хирургический комплекс da Vinci (Intuitive Surgical) получил одобрение FDA в 2000 г.: хирург работает за консолью, а система масштабирует движения рук и подавляет тремор. Сюда же относят реабилитационные экзоскелеты, роботов для дозирования лекарств в больничных аптеках, телеприсутствия и т. п.
По кинематической схеме промышленные роботы классифицируют на декартовы (портальные, ППП), цилиндрические (ВПП), сферические (ВВП), шарнирные (ВВВ и более), SCARA и параллельные. Выбор схемы определяется задачей. Портальный робот обслуживает станки сверху и не занимает площадь цеха; SCARA быстро собирает мелкие детали в горизонтальной плоскости; дельта-робот (схема Р. Клавеля, 1980-е гг.) совершает до нескольких сотен захватов в минуту при сортировке лёгких изделий.
Отечественная робототехника ведёт отсчёт с 1970-х гг., когда в СССР начали выпуск промышленных роботов «Универсал», «Циклон», серии ПР и др. для машиностроения. В 2010-е гг. в России появились собственные производители коботов, складских и сервисных роботов, однако плотность роботизации обрабатывающей промышленности, по данным IFR, остаётся многократно ниже среднемировой (151 на 10 тыс. занятых) [5].
Отдельно стоит упомянуть «Фёдора» (FEDOR, Skybot F-850) – антропоморфного робота, созданного НПО «Андроидная техника» и Фондом перспективных исследований. В 2019 г. он летал на МКС на корабле «Союз МС-14», где отрабатывал операции с инструментом. Пример показывает, что антропоморфная схема пока применяется в основном для экспериментов, а не в серийном производстве.
Дальше текст закрыт
В полной версии идут остальные главы, заключение и список из 6 источников по ГОСТ. Работу на эту же тему можно собрать в редакторе: план и первые страницы он делает бесплатно, а остальное открывается после оплаты.
Частые вопросы
Из чего состоит робот?
Робот включает исполнительную систему (манипулятор или шасси с приводами), датчики и систему управления. Датчики измеряют положение звеньев и состояние среды, а контроллер сравнивает его с программой и подаёт команды на приводы.
Почему большинство промышленных роботов шестиосевые?
Чтобы поставить инструмент в любую точку рабочей зоны с любой ориентацией, нужно шесть степеней подвижности: три задают положение, три – ориентацию. Поэтому шестиосевая шарнирная схема стала стандартом универсального промышленного робота.
В каких странах больше всего промышленных роботов?
По плотности роботизации в 2022 г. лидировала Республика Корея – 1012 роботов на 10 тыс. занятых в обрабатывающей промышленности. Далее шли Сингапур, Германия, Япония и Китай, а средний мировой уровень составлял 151 робот.
Можно ли сдать этот реферат как свой?
Нет, этот текст опубликован в открытом каталоге, и проверка на заимствования его найдёт. Используйте пример, чтобы понять, как разложить тему по главам, а свою работу соберите в редакторе или напишите сами.
Чем реферат отличается от доклада на ту же тему?
Реферат подробнее и опирается на несколько источников, которые автор сравнивает между собой. Доклад короче и рассчитан на выступление, поэтому в нём меньше цитат и больше выводов.
Этот пример создан в Studentix и прочитан редактором перед публикацией. Он подходит как образец структуры и подачи материала, но факты и источники перед использованием стоит перепроверить, а оформление сверить с методичкой.

 Готовый план работы


 Снимите ограничения - оплатите премиум тариф


 Скопировано

